Simulador de controladores PID
intoniza, compara y comprueba la teoría de control automático directamente en tu navegador gratis
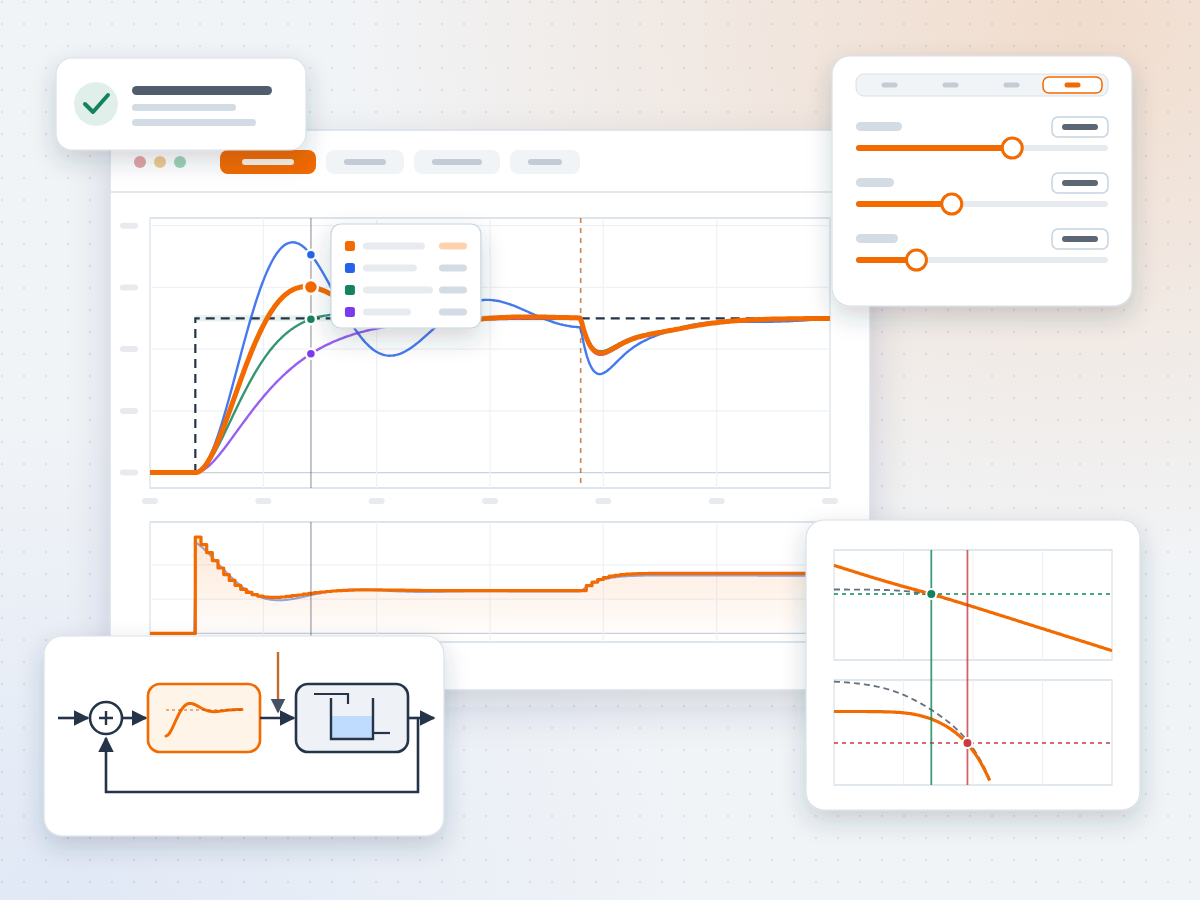
Este simulador está pensado para profesores y estudiantes de automatización. Permite elegir entre siete tipos de procesos: primer orden, con tiempo muerto, segundo orden, integrador y fase no mínima, entre otros. Sobre cada uno puedes ajustar un controlador P, PI, PD o PID y ver al instante su efecto en la respuesta del lazo cerrado. Mide el sobreimpulso, los tiempos de subida y asentamiento, el error permanente y los índices IAE e ITAE. También calcula los márgenes de ganancia y de fase en el diagrama de Bode y aplica reglas de sintonía como Ziegler–Nichols, Cohen–Coon, SIMC e IMC. Un panel de «teoría vs. simulación» compara las predicciones teóricas con lo que ocurre en la simulación. Además incluye diez prácticas guiadas para clases y laboratorios, y exporta los resultados a Excel. Todo funciona en el navegador, sin instalar nada.
Planta G(s)
Parámetros PID
Opciones avanzadas de implementación
Referencia, perturbación y ruido
Lazo cerrado: referencia y salida
Barrido de parámetro: comparar varios valores de una vez
Desempeño de la respuesta
Teoría vs. simulación
Cada fila compara lo que predice la teoría clásica de control con lo medido en la simulación actual. Las predicciones se recalculan con cada cambio.
Curva de reacción (método de la tangente)
Se aplica un escalón unitario a la entrada de la planta (sin controlador) y se traza la tangente en el punto de máxima pendiente. Su corte con y = 0 entrega el tiempo muerto aparente L y su corte con el valor final, la constante de tiempo aparente T.
Ganancia y período últimos
Ku es la ganancia proporcional que lleva el lazo al límite de estabilidad y Pu el período de la oscilación sostenida. Aquí se calculan desde la respuesta en frecuencia de la planta (donde la fase de G(jω) cruza −180°).
Rapidez deseada (SIMC / IMC)
Parámetros sugeridos (forma estándar)
“Aplicar” carga los valores en el controlador y vuelve a la simulación. “Comparar” superpone en el gráfico la respuesta de cada regla para el escenario actual.
Diagrama de Bode del lazo abierto L(jω) = C(jω)·G(jω)
Cómo leer los márgenes
- Margen de ganancia (MG): cuánto puede multiplicarse la ganancia del lazo antes de llegar a la inestabilidad. Se mide en ω₁₈₀, donde la fase vale −180°: MG = 1/|L(jω₁₈₀)|.
- Margen de fase (MF): cuánto retardo de fase adicional tolera el lazo. Se mide en ωc, donde |L| = 1 (0 dB): MF = 180° + ∠L(jωc).
- Valores habituales de diseño: MG ≥ 6 dB (factor 2) y MF entre 45° y 60°.
Supuestos del cálculo
- El controlador se evalúa como C(s) = Kp + Ki/s + Kd·s/(Tf·s + 1), con Tf = Td/N.
- El muestreo con retención de orden cero se aproxima como un retardo adicional de Ts/2: e−jωTs/2.
- La ponderación b no aparece aquí: afecta la respuesta a la referencia, no la estabilidad.
Prácticas guiadas
Cada práctica carga un proceso, un controlador y un escenario, y superpone varias variantes para compararlas. Luego puede modificar los parámetros libremente. La pestaña “Simulación” muestra los indicadores y la comprobación teórica de la curva actual (en naranja).
El lazo de control realimentado
El controlador compara la referencia r con la medición de la salida y y calcula la señal de control u que actúa sobre el proceso. El objetivo es doble: seguir la referencia (problema servo) y rechazar perturbaciones de carga d (problema regulador), sin amplificar en exceso el ruido de medición n.
Tipos de procesos
Cada tipo de proceso tiene un esquema físico de ejemplo, su función de transferencia con los valores por defecto y la forma de su respuesta en lazo abierto ante un escalón unitario en la entrada u (curva naranja; la línea punteada marca y = 0).
Formas del controlador PID
Estándar o ISA (la de la mayoría de los controladores industriales):
Paralela (ganancias independientes):
Equivalencias: Ki = Kp/Ti y Kd = Kp·Td. En la forma estándar, cambiar Kp escala las tres acciones; en la paralela, solo la proporcional.
Detalles de implementación incluidos en el simulador
- Filtro derivativo: la derivada se implementa como Td·s/(Td/N·s + 1). Limita la ganancia de alta frecuencia a Kp·N (N típico: 8 a 20).
- Ponderación de referencia b: la acción P usa (b·r − y). Con b < 1 baja el sobreimpulso ante cambios de referencia sin afectar el rechazo de perturbaciones.
- Derivada sobre la medición: usa −dy/dt en lugar de de/dt y evita la “patada derivativa” ante escalones de r.
- Controlador digital: se ejecuta cada Ts segundos (integral y derivada por Euler hacia atrás) y mantiene u constante entre muestras.
- Anti-windup: integración condicional (se congela la integral si el actuador está saturado y el error empuja más hacia la saturación) o retrocálculo (la integral se corrige con (usat − u)/Tt, con Tt = √(Ti·Td) o Ti).
Tendencias al aumentar cada parámetro
| Aumentar | Subida | Sobreimpulso | Asentamiento | Error permanente | Estabilidad |
|---|---|---|---|---|---|
| Kp | Más rápida | Aumenta | Poco efecto | Disminuye (no se anula) | Empeora |
| Ki (bajar Ti) | Más rápida | Aumenta | Aumenta | Se elimina | Empeora |
| Kd (subir Td) | Poco efecto | Disminuye | Disminuye | Sin efecto | Mejora si Td es moderado |
Son tendencias generales, no reglas absolutas: dependen del proceso. Verifíquelas con el barrido de parámetros.
Error en estado estacionario ante un escalón
- Planta sin integrador (tipo 0) con control P: ess = r/(1 + K·Kp), con K = G(0).
- Con acción integral (o planta con integrador frente a la referencia): ess = 0.
- Perturbación d a la entrada de una planta tipo 0 con control P: Δy = K·d/(1 + K·Kp). En una planta integradora con control P: Δy = d/Kp. Solo la acción integral del controlador lo elimina.
Cómo se miden en el simulador
- Sobreimpulso Mp: (ymáx − yfinal)/(yfinal − yinicial) · 100 %.
- Tiempo de subida: del 10 % al 90 % del cambio final.
- Tiempo de pico: desde el escalón hasta el máximo.
- Tiempo de asentamiento: desde el escalón hasta que y queda dentro de la banda (± 2 % o ± 5 %) alrededor del valor final.
- ess: referencia menos el promedio del último 5 % de la ventana.
- IAE = ∫|e|dt, ITAE = ∫t·|e|dt sobre todo el horizonte (incluye la perturbación).
Las métricas del escalón usan la ventana entre el cambio de referencia y el siguiente evento (perturbación o segundo cambio). Si la salida no se estabiliza en esa ventana, amplíe el horizonte o retrase la perturbación.
Reglas de Ziegler–Nichols
| Método | Tipo | Kp | Ti | Td |
|---|---|---|---|---|
| Curva de reacción | P | T/(K·L) | — | — |
| Curva de reacción | PI | 0.9·T/(K·L) | 3.33·L | — |
| Curva de reacción | PID | 1.2·T/(K·L) | 2·L | 0.5·L |
| Oscilación sostenida | P | 0.5·Ku | — | — |
| Oscilación sostenida | PI | 0.45·Ku | Pu/1.2 | — |
| Oscilación sostenida | PID | 0.6·Ku | Pu/2 | Pu/8 |
Ziegler–Nichols busca un decaimiento de ¼ por ciclo: respuestas rápidas pero oscilatorias. Tyreus–Luyben, Cohen–Coon, SIMC e IMC (en la pestaña Sintonía) ofrecen compromisos más robustos.
Ideas para usar en clase
- Pida predecir la respuesta antes de simular (ess, Ku, sobreimpulso) y luego verificar en “Teoría vs. simulación”.
- Use “Fijar curva” para construir comparaciones paso a paso, o el barrido para mostrar una familia de curvas.
- Exporte el CSV para que los estudiantes calculen los indicadores en una planilla o en Python/MATLAB.
- Cambie el tiempo muerto L con un mismo controlador para discutir robustez y margen de fase.
Supuestos del modelo
- Variables de desviación: el sistema parte en reposo con r = 0, y = 0, u = 0.
- La planta continua se integra con Runge–Kutta de 4.º orden; el tiempo muerto se implementa como un retardo de transporte exacto en pasos de integración.
- El ruido es gaussiano con semilla fija: la misma configuración siempre produce la misma curva, lo que permite comparar.